


 当前位置:
德硕瑞机器人定位传感器有哪些
发布时间:2026-11-02
在现代工业机器人的工作循环中,定位传感器承担着"眼睛"与"神经末梢"的双重角色——工件在哪里、姿态偏了多少、距离还有多远、气缸到位没有、料道里有没有堵料,每一个动作的衔接都依赖传感器提供毫秒级的判断依据。一旦定位失准,轻则抓空、撞模、掉料,重则撞坏工件与设备,造成整线停机。本文站在德国德硕瑞di-soric的角度,系统梳理机器人定位所涉及的主要传感器类型、典型工况以及德硕瑞的产品方案与应用经验,帮助设备制造商和集成商在选型阶段少走弯路。
一、机器人定位的五大核心任务
理解机器人定位传感器,先要明白它到底要解决哪些问题。归纳起来,工业机器人在作业过程中对定位信息的诉求集中在五个环节。
一是抓取前的工件定位。机器人在抓取零件之前,必须知道工件在空间中的X、Y坐标以及旋转偏角,视觉传感器和激光测距传感器在这里承担主角。
二是工具末端的距离控制。涂胶、焊接、旋拧、检测等工艺对工具与工件之间的距离极其敏感,几毫米的偏差就可能导致胶层厚薄不均、焊点位置偏移、螺纹错位。
三是工位到位确认。气缸是否伸出到位、机械手夹爪是否夹紧、转台是否转到预定角度,这些二值化的"到位/未到位"信号由接近开关、磁性开关、槽型开关来完成。
四是姿态与完整性检查。工件装反、漏装、错装是装配线上最常见的隐患,轮廓传感器和视觉传感器通过比较实时轮廓或图像特征,可以在下一工位之前就把问题拦下来。
五是路径规划与防碰撞。AGV、堆垛机、悬挂输送线需要在长距离上实时获取自身位置和前方障碍,长量程激光测距传感器在这里提供安全屏障。
这五项任务对传感器的要求各不相同,单一原理无法通吃,这也决定了机器人定位传感器必须是一个完整的"组合拳"。
二、机器人定位传感器的常见类型
围绕上述任务,目前业内使用的定位传感器主要分为六大类,各自有明确的分工与适用边界。
视觉传感器通过2D图像完成工件定位、方向识别、完整性检查,是柔性抓取与随机来料定位的核心方案,对工件的种类变化和姿态偏转容忍度最高。
激光距离传感器基于三角测量或飞行时间原理,输出连续距离信号,适合涂胶嘴距离、夹持器接近距离、料堆高度等需要亚毫米级或长量程测距的应用。
轮廓传感器用激光线扫描物体截面,生成实时高度轮廓并与参考轮廓比对,既可定位又能判断装配是否完整、位置是否正确,是装配质量与定位二合一的高效方案。
电感式接近开关专门检测金属目标的到位与位置,是振动盘、机械手夹爪、机床上下料中使用频次最高的开关量传感器。
磁性开关通过检测气缸活塞磁环的位置来反馈气缸的伸出与缩回状态,是机器人末端执行器气路控制不可或缺的一环。
槽型与框型光电开关利用对射结构完成位置无关的物体识别与区域检测,特别适合料道分流、工件计数、掉料监测等高速场景。
三、德硕瑞机器人定位传感器矩阵
作为一家总部位于德国斯瓦本地区乌尔巴赫、拥有四十余年工业自动化传感器研发与制造历史的家族企业,德硕瑞di-soric长期将机器人、装配与搬运列为公司重点深耕的领域,围绕机器人定位构建了从视觉、激光、轮廓、电感、磁性到槽型对射的完整产品矩阵,几乎每一类任务都能找到对应的专业方案。
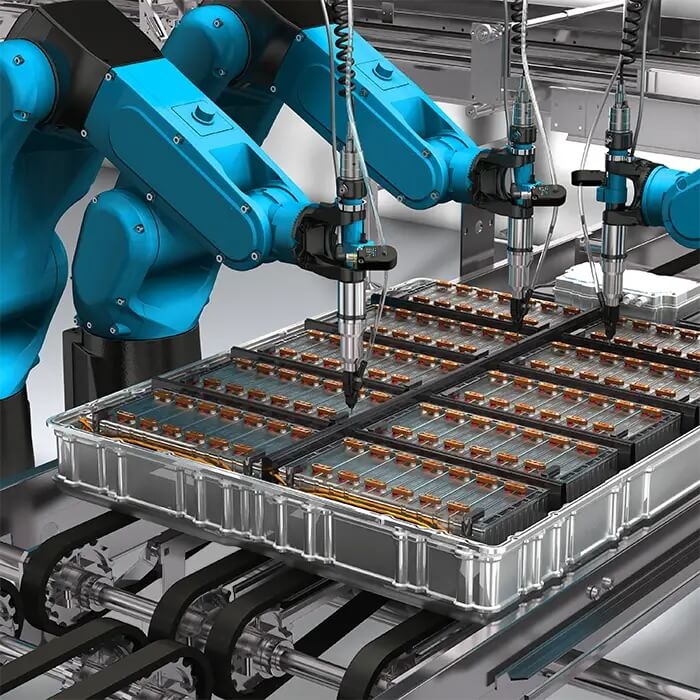
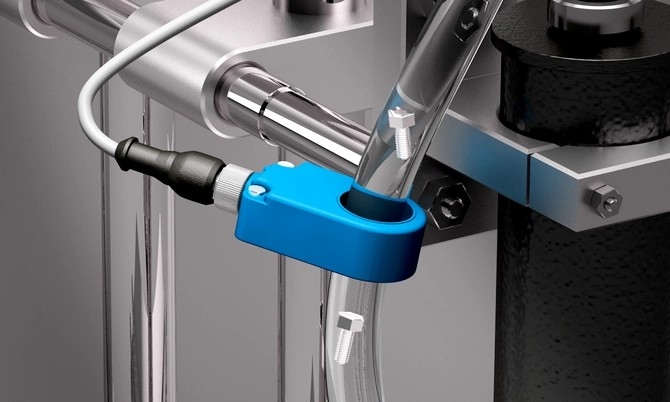
视觉传感器——机器人抓取定位的"智能之眼"。CS-60视觉传感器具备高功率LED红白双光源、M12可换镜头以及图像校正校准功能,可将像素值直接换算为毫米实际值,广泛用于零件质量检查、姿态确认以及把位置信息实时传递给机器人完成抓取。在电池模组的螺栓旋拧工位,超紧凑型视觉传感器CS-52直接集成在机器人旋拧工具上,识别螺栓孔位置后将计算出的偏移量传送给机器人,实现旋拧工具的精确对位;其朝法兰方向引出的电缆设计大幅节省了工具末端的安装空间,同时保证较短的循环时间和较高的定位精度。CS-62则在此基础上把处理速度再提升一个台阶,可用于机器人上的喷胶分配、OCR字符识别等更复杂的任务。所有CS系列视觉传感器均支持数字I/O、TCP/IP、Profinet、EtherNet/IP等工业协议,可通过许可模式灵活扩展测量、ID读取和OCR功能,让一台传感器覆盖多种定位场景。
轮廓传感器PS-30——定位与装配检查二合一。PS-30采用激光线扫描原理,通过光隙法采集物体的实时高度轮廓,并与示教的参考轮廓进行可靠对比,判别精度可达0.5mm。它既能完成轴承与轴之间参考距离和位置的检查,也能判断焊接螺母等部件是否正确安装,甚至可以借助ROI功能检测插塞连接是否卡入到位。PS-30的最大亮点在于"开箱即用"——通过传感器上的示教按钮和彩色显示屏几步即可完成调试,无需额外软件;测量与距离和颜色无关,定位公差高;环境光抗扰度达20kLx,无需外加屏蔽或照明;可存储10个目标轮廓,轻松适应同一条产线上不断变化的工件型号;IO-Link接口支持过程数据与诊断信息的双向传递,便于误差分析。对机器人装配单元而言,PS-30把"定位+完整性"两项任务合并到一颗传感器上,是效率与可靠性的双赢。
光学距离传感器LAT与LHT系列——从亚毫米到10米的全量程覆盖。在机器人末端,LAT-52紧凑型激光距离传感器以仅0.5mm的微小激光光斑和最高1200Hz的测量频率著称,30-80mm量程下分辨率可达0.01mm,非常适合安装在涂胶嘴附近,实时保证胶嘴与工件之间的最佳距离;在真空夹持器上并联两颗LAT-52,还能同步测量夹具与钣金件的相对距离,据此动态控制机器人的接近速度,让抓取过程既快又稳。LAT-45长量程版本作用距离可达10米,凭借极小的激光光斑与高功能储备,即使在倾斜位置也能可靠识别远距离处的深色火花塞插头,在发动机总装机器人单元中承担存在性检查任务。LAT-61精准版则以微米级分辨率和每秒5000次的测量速率,胜任需要直接安装在机器人活动部件上的轻量化高精度测距应用。对于需要长距离定位的场合,LHT 9-45激光距离传感器基于光传播时间原理,重复定位精度高,广泛用于高架仓库堆垛机的定位、速度调节以及电动悬挂输送线的防碰撞,让机器人及相关运动系统在10米范围内始终"心中有数"。
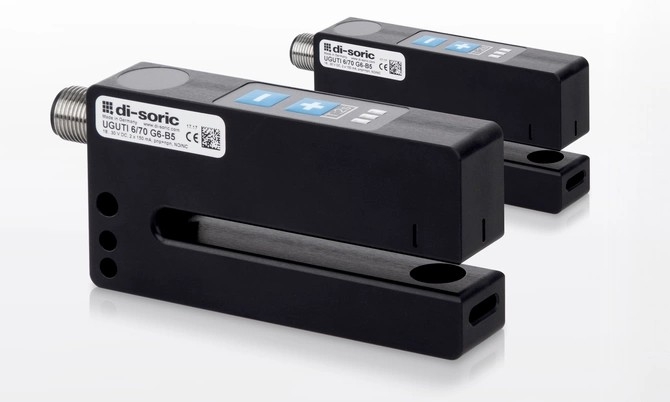
槽型与框型光电开关——位置无关的高速识别。OGU系列槽型光电开关是市面上产品线最齐全的槽型产品之一,槽口宽度从5mm到250mm一应俱全,标准开关频率5000Hz,速度模式下更可高达14000Hz,重复定位精度达0.02mm,是料道分流、机器人上下料到位确认的理想方案。OGUP系列在粉尘、冷却液和油污弥漫的机加工环境中依然保持0.03mm的重复定位精度,OGUL激光版则可检测最小0.03mm的极小零件。对于需要在整个区域内做位置无关检测的场合,OGWSD和OGWTI框型光电开关提供7种结构尺寸,响应时间仅0.05ms,可识别直径0.7mm以上的掉落物体,通过IO-Link的四种传感器模式——静态、动态、阴影、峰值——让同一颗开关覆盖识别、计数、存在性、位置和特征检查等八类应用,是机器人供料单元里"一顶多"的多面手。
磁性开关——气缸末端的"无磨损哨兵"。机器人末端执行器大量使用气动夹爪与气缸,气缸位置反馈由磁性开关完成。德硕瑞磁敏开关专为集成磁环的气缸设计,可穿过气缸壁无接触检测活塞位置,全电子无磨损设计保证了极高的安全性与可靠性;全金属外壳或不锈钢锁紧件配合耐焊接火花的PUR连接电缆,即使在焊接车间这种恶劣工况下也能长期稳定工作;重复定位精度高、抗振性能强,适配几乎所有主流气缸厂商的型号。全新的MZET19 T型槽气缸传感器采用超短外壳设计,固定力超过4.2N,可从上方或侧面灵活安装进T型槽,无需专用工具即可快速拆装,且不会损伤气缸本体,专为紧凑气缸和狭小安装空间而生。
电感式接近开关——金属件到位的主力担当。IF系列电感式接近开关提供从Ø3mm到M50的全系列圆柱规格以及5×5mm到40×40mm的方形规格,齐平与非齐平安装方式齐备,标准型、耐高温型、耐高压型、全不锈钢型一应俱全,可适配绝大多数金属件到位检测场景。在机器人上下料单元,电感式开关承担着工件到位、夹爪确认、料段余量判断等关键任务,IP67防护和抗油污设计保证了在冲压车间长周期稳定运行。
超声波传感器——颜色与透明度都不再是障碍。US系列超声波传感器覆盖M8、M12、Q12、M18、M30等多种外壳规格,最大作用距离达6000mm,能够可靠识别透明、明暗以及反光物体,对粉尘和污染物不敏感,可在机器人检测单元中作为冗余测距方案与视觉、激光传感器互为备份,进一步提升系统鲁棒性。
IO-Link智能互联——让定位数据可追踪、可优化。德硕瑞几乎所有主流定位传感器都提供IO-Link版本,用户可以远程参数化、远程诊断、远程切换NO/NC,还能在IO-Link主站中存储配置数据,实现"换传感器不换程序"的快速替换。对于机器人产线而言,这意味着定位检测不再是一串孤立的开关量,而是可以被持续追踪、分析和优化的工艺数据,为预测性维护和柔性换型打下基础。
四、机器人定位传感器的典型应用场景
汽车动力总成装配。发动机总装机器人单元中,LAT-45承担火花塞插头的存在性检查,PS-30负责轴承与轴之间参考距离和位置比对,电感式开关完成气缸与夹具的到位确认,多类型传感器协同保证装配节拍与质量双重达标。
电池制造。电池模组的螺栓旋拧工位上,CS-52视觉传感器直接装在机器人工具上识别螺栓孔位,将偏移量实时传送给控制器,实现毫米级的精确对位,是新能源产线机器人定位的典型代表。
机床与金属加工上下料。车床、加工中心的机器人上下料单元需要持续监测工件到位与料段余量,电感式接近开关配合OGU槽型开关在油污铁屑环境中稳定输出,确保上下料动作零失误。
包装与搬运。采用Delta机器人的高速取放线上,O-33/O-34光学传感器负责检测传送带上料袋的位置与间距,在检测到目标后向机器人发出"放行"信号,让三角机器人精准夹取并转移到指定位置。
涂胶与贴合工艺。LAT-52安装在机器人胶嘴附近实时测量胶嘴与工件的距离,保证胶层厚度均匀一致;在真空夹持场景下,双LAT-52并联还能动态优化夹持器的接近速度,避免碰撞和滑动。
堆垛与AGV防碰撞。LHT 9-45激光距离传感器承担高架仓库堆垛机定位、AGV速度调节以及电动悬挂输送线的碰撞预防,10米量程配合高重复性让长距离运动控制有了可靠依据。
五、选型建议:从任务本质出发,而不是从型号目录出发
回到集成商最关心的问题——机器人定位传感器到底该怎么选。在德硕瑞看来,型号表永远只是参考,真正决定成败的是方案与任务的匹配度。
对于随机来料的柔性抓取,视觉传感器几乎是唯一解,它能够同时给出位置、偏角和姿态信息,配合机器人完成动态补偿;对于固定工位的精确距离控制,激光距离传感器更合适,亚毫米级分辨率和高速响应对涂胶、贴合等工艺至关重要;对于装配完整性、位置正确性需要同时判断的工位,轮廓传感器PS-30以"一颗顶两颗"的效率胜出;对于气缸、夹爪等末端执行器的到位反馈,磁性开关是成本与可靠性的最佳平衡点;对于金属件的简单到位确认,电感式接近开关仍然是最经济高效的方案;对于长距离路径定位和防碰撞,LHT系列长量程激光测距是绕不开的选择。
除此之外,还有几个经常被忽视但影响长期使用成本的细节值得重点确认:响应频率是否匹配机器人节拍、外壳防护等级能否抵御现场油污与清洗剂、是否具备IO-Link远程参数化能力、安装结构是否便于贴近工具末端集成、厂家能否针对非标工况提供定制方案。这些"软指标"往往决定了后续五年产线的维护成本与升级弹性。
结语
机器人定位看似只是自动化系统中的一环,却直接关系到抓取成功率、工艺一致性和整线稼动率。市面上可选的传感器厂家不少,从国际老牌到国产新锐各有所长,但真正能够在复杂工况下持续稳定输出、并愿意在方案层面深入陪跑的合作伙伴并不多。凭借四十余年的工业传感技术积淀、覆盖视觉、激光、轮廓、电感、磁性、槽型对射的完整产品矩阵、IO-Link带来的智能化能力,以及深耕汽车、食品饮料、医药、电子四大行业的丰富应用经验,德硕瑞di-soric正在成为越来越多机器人集成商在定位传感器选型环节的首选。如果您正在为抓取定位、轨迹校准、工位到位、姿态确认或防碰撞等场景规划新的检测方案,欢迎与德硕瑞技术团队深入沟通,让一颗合适的定位传感器为您的机器人装上一双可靠的"眼睛"。


 更多信息:


